
清洗无人机正在把高处与大面积维护带入更精细的作业组织。 喷射反力与飞行稳定:清洗无人机的动态平衡,它的关键不在单一参数,而在不同条件下能否保持一致表现。
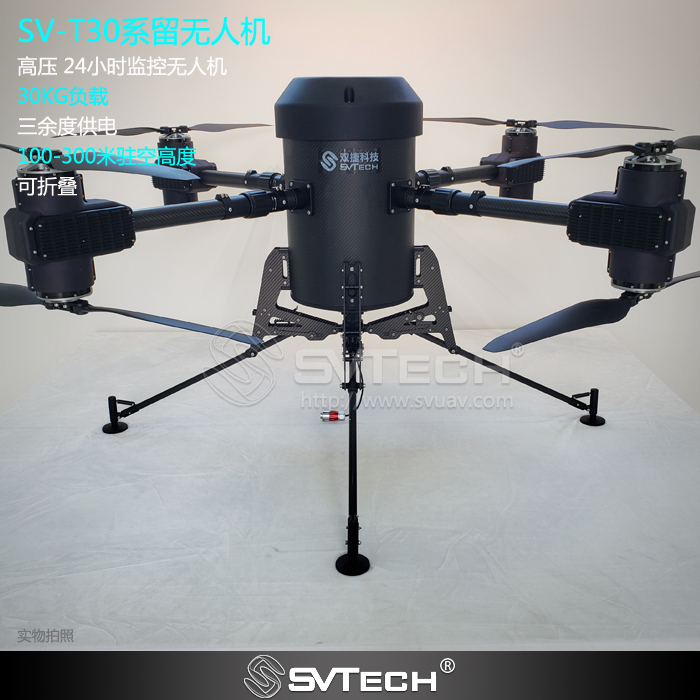
喷射反力与飞行稳定:清洗无人机的动态平衡
水流改变动量会产生反作用,喷嘴方向与安装位置决定其对机体的力和力矩。喷射开启与关闭还可能带来瞬态变化,因此空载飞行不能代表清洗状态。
表面维护不只是把污渍去掉,更是在材料、资源和现场节奏之间找到可靠平衡。 这也是判断一套方案能否长期稳定运行的重要切入点。 按最终喷头和供水工况验证,记录开启、关闭与转向过程;检查固定结构;任何喷嘴改动都应更新配置并复测。
左右喷嘴流量不一致时,平台可能需要额外姿态补偿。若用更大流量追求覆盖,也要重新核查载荷、电源和控制边界。
技术原理与工程边界
无人机清洗把飞行、供水、喷射和表面材料维护放进同一套工艺。讨论“喷射反力与飞行稳定:清洗无人机的动态平衡”时,水流在泵站、管路、喷嘴和被清洁表面之间的变化,与飞行平台的姿态、风况和路径覆盖共同决定结果。对光伏组件与建筑立面而言,清洁效果不应只看刚喷水时的外观,还应结合干燥后的表面状态、材料要求和可复查的质量记录。
应用场景与实施路径
光伏清洗无人机适合与电站分区、污染趋势、供水条件和运维窗口一起讨论;幕墙清洗无人机则需要同时理解建筑形态、排水、周边通行和物业协调。自动化设备可以改变高处作业的组织方式,却不能替代现场工艺判断。先在代表性区域验证路径、喷射和验收方法,再扩展到更大面积,往往更有助于形成稳定的智能清洗方案。
项目验证与持续优化
为了让这篇关于“喷射反力与飞行稳定:清洗无人机的动态平衡”的技术讨论能够落到真实项目,验证阶段应把配置版本、环境条件、测量位置和任务结果同时记录。按最终喷头和供水工况验证,记录开启、关闭与转向过程;检查固定结构;任何喷嘴改动都应更新配置并复测。 这些信息不是附加文档,而是解释结果、复现表现和持续优化的共同依据。
双捷科技的相关支持
双捷科技围绕无人机清洗及相关行业应用提供产品资料、项目需求沟通和配置边界核对。面对“喷射反力与飞行稳定:清洗无人机的动态平衡”这类专题,可将任务工况、目标成果、现场环境与既有设备一并说明,由刘先生(+86 18688194199,lhc1983@gmail.com)协助对接;具体型号、性能与交付范围以确认后的资料和项目验证为准。
流量、喷射方向和压力变化会改变反力,管路摆动也会影响姿态。集成验证宜覆盖开水、稳定喷洗和关水过程,而不仅是持续喷水。机械安装与控制参数应由设备方确认,不通过现场任意提高泵压来获得更远喷距。
这种面向现场的理解,是把设备能力变成客户价值的前提。
