
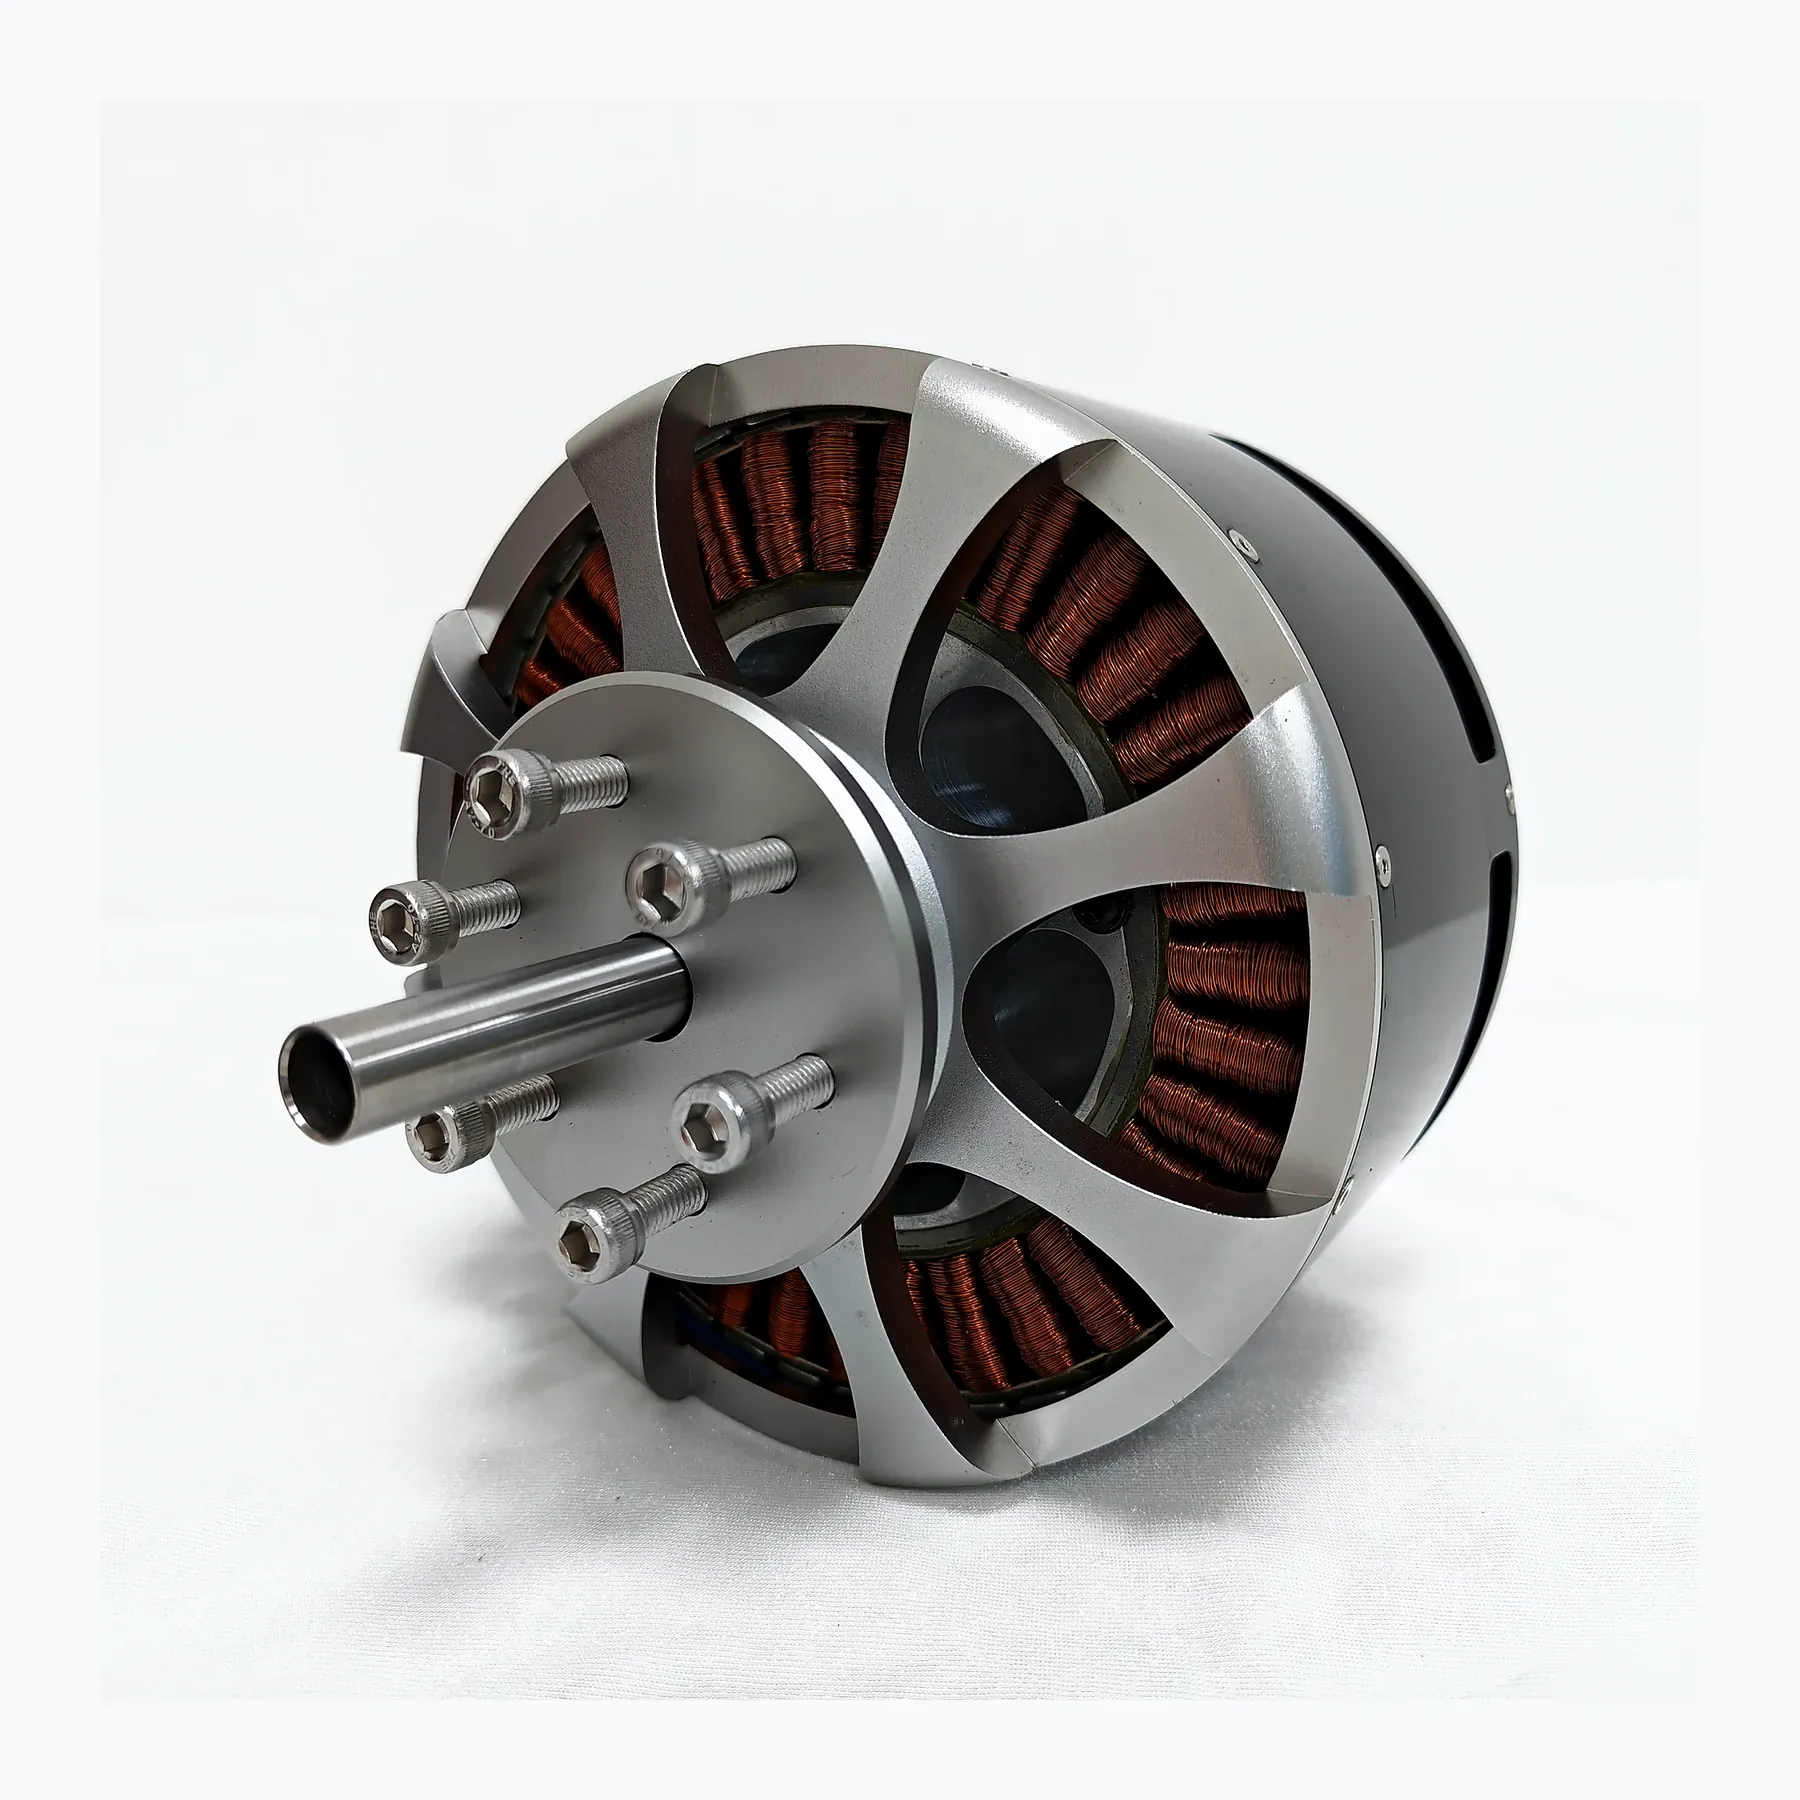
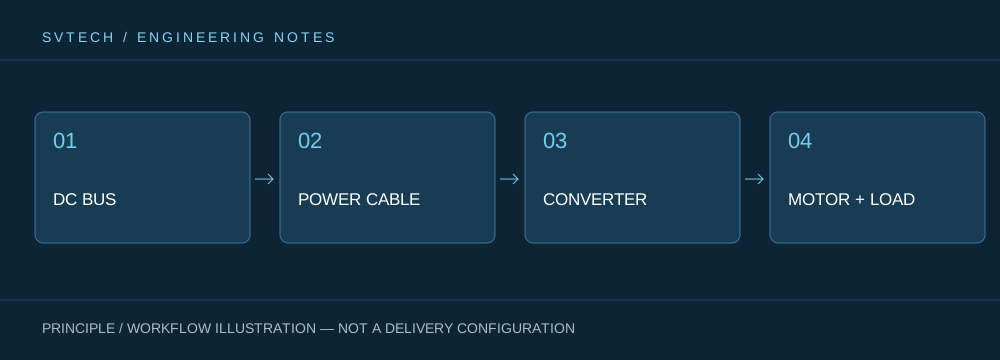
电机加速时消耗电能,减速时则可能把旋转系统中的部分能量送回供电侧。对于惯量较大的动力组合,快速减载或制动会让母线经历与稳定运行不同的状态。理解能量去向,有助于解释平均电压正常却仍出现过压事件的现象。
电源不一定能够吸收回流能量
旋转系统储存动能,减速过程中部分能量可能经控制器回到母线。如果电源不接受反向能量,电压会升高。保护动作并不一定代表电机故障,也可能是系统能量流向没有协调。
实验电源、电池及其保护系统具有不同的能量接收能力,不能只比较它们的输出电压。控制策略、储能元件和保护配置也影响瞬态行为。项目验证应把减速过程与加速过程同等对待,观察完整变化,而不是只在稳态条件下读取仪表。
相同电机接电池与接实验室直流电源,减速表现可能不同。测试应记录母线电压与减速过程,并确认控制器是否启用主动制动;不能只看稳态空载电流。
技术原理与工程边界
无人机电机不是孤立的执行部件。电池、电调、绕组、螺旋桨和机架共同决定电能怎样转化为升力与姿态控制力。讨论“减速时的能量去向:理解电机回馈与母线电压变化”时,应把持续工作点、短时峰值、散热路径和安装受力放在同一张任务曲线上看:空载转速、最大电流或单项推力都只能描述其中一面。对工业无人机动力系统而言,稳定地完成巡检、运输或悬停任务,通常比某一次台架测试中的极限数字更重要。
应用场景与实施路径
在测绘、巡检、物流和系留平台等应用中,动力要求会随载荷、飞行阶段和环境温度改变。工程团队可以先确定目标推力、常用巡航或悬停区间以及允许的温升,再回看供电电压、KV、桨叶和控制策略是否匹配。这样的无人机动力选型过程,也能为后续备件、维护和升级保留清楚的技术边界。
项目验证与持续优化
为了让这篇关于“减速时的能量去向:理解电机回馈与母线电压变化”的技术讨论能够落到真实项目,验证阶段应把配置版本、环境条件、测量位置和任务结果同时记录。向电源和控制器供应方确认回馈能力及保护方案;按规定的加减速曲线验证;不擅自关闭过压保护,也不随意增加未经核算的耗能元件。 这些信息不是附加文档,而是解释结果、复现表现和持续优化的共同依据。
双捷科技的相关支持
双捷科技围绕无人机电机及相关行业应用提供产品资料、项目需求沟通和配置边界核对。面对“减速时的能量去向:理解电机回馈与母线电压变化”这类专题,可将任务工况、目标成果、现场环境与既有设备一并说明,由刘先生(+86 18688194199,lhc1983@gmail.com)协助对接;具体型号、性能与交付范围以确认后的资料和项目验证为准。
可先区分负载主动带动电机与控制指令快速减速两种场景,分别与控制器及电源方核对能量去向。电源不接受回灌时,母线可能需要配套的能量处理措施。具体设计应按设备方案验证,不能临时添加未经计算的电阻或解除过压保护。
回馈现象提醒我们,动力链并非永远单向流动。清楚描述负载变化与电源特性,能让系统设计更完整,也避免把偶发保护误判为电机质量问题。
