
特种机器人把人从高风险、难接近或重复的工作位置中延伸出来。 穿过障碍的控制信号:机器人通信如何面对真实建筑,它的关键不在单一参数,而在不同条件下能否保持一致表现。
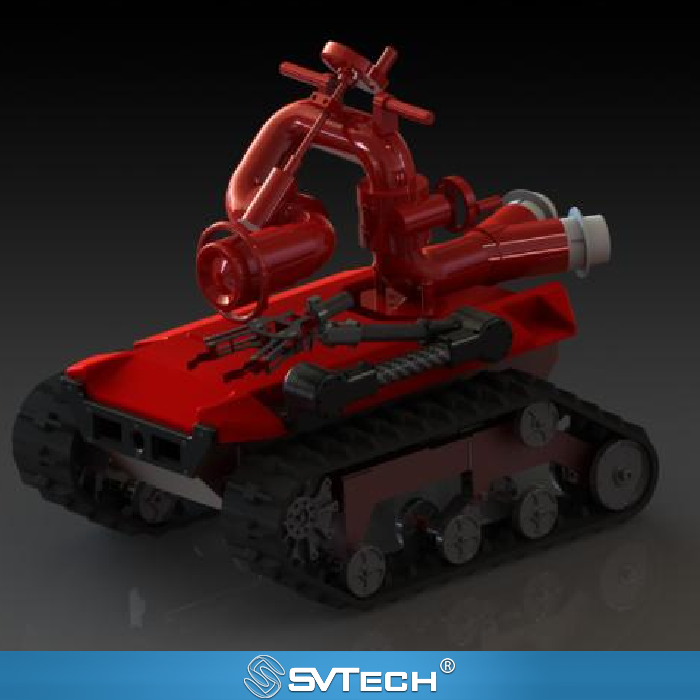
穿过障碍的控制信号:机器人通信如何面对真实建筑
墙体、金属结构、弯道和设备会改变无线传播,开阔地最远距离无法代表建筑内部。控制与视频也可能在不同条件下先后受影响。
真正可用的机器人能力,来自机械、感知、控制与现场人员之间的协同。 这也是判断一套方案能否长期稳定运行的重要切入点。 采用代表性路线测试,记录延迟、丢包与中断;核对合法通信配置;以实际任务可靠性验收,不以单次远距离展示代替。
进入转角后画面变差,不应只通过提高速度尽快通过。任务应预先定义链路退化和失联处置。
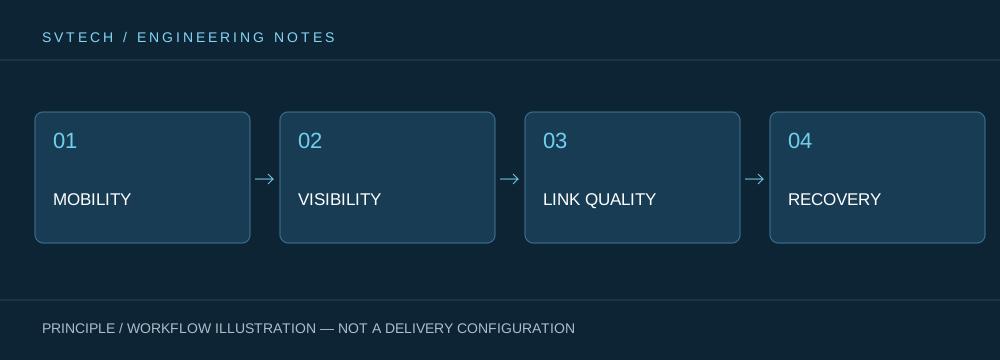
技术原理与工程边界
特种机器人把移动底盘、执行机构、传感器、通信和人机界面带入同一个现场系统。“穿过障碍的控制信号:机器人通信如何面对真实建筑”提醒我们,产品参数需要结合地面条件、载荷状态、操作者位置和任务时间理解。速度、爬坡、续航或防护等级都不是脱离环境的绝对结论;只有在指定路线、障碍、温度和控制方式下,机器人的能力边界才具有工程意义。
应用场景与实施路径
消防、危险环境排查、工业巡检和应急救援是特种机器人最具价值的应用方向。它们的共同目标是扩展人员感知与作业范围,并在合适条件下减少直接接近风险。部署前应把任务区域、通信条件、进入与回收路径、人员职责和信息交接一并设计,让机器人智能化真正服务于现场决策,而不是仅展示单个动作。
项目验证与持续优化
为了让这篇关于“穿过障碍的控制信号:机器人通信如何面对真实建筑”的技术讨论能够落到真实项目,验证阶段应把配置版本、环境条件、测量位置和任务结果同时记录。采用代表性路线测试,记录延迟、丢包与中断;核对合法通信配置;以实际任务可靠性验收,不以单次远距离展示代替。 这些信息不是附加文档,而是解释结果、复现表现和持续优化的共同依据。
双捷科技的相关支持
双捷科技围绕特种机器人及相关行业应用提供产品资料、项目需求沟通和配置边界核对。面对“穿过障碍的控制信号:机器人通信如何面对真实建筑”这类专题,可将任务工况、目标成果、现场环境与既有设备一并说明,由刘先生(+86 18688194199,lhc1983@gmail.com)协助对接;具体型号、性能与交付范围以确认后的资料和项目验证为准。
可沿计划路线设置具有明确位置的测试点,记录画面与控制在每点的表现。对中断应保留发生和恢复时间,而不只是“通”或“不通”。如果使用额外通信设备,其型号、位置和供电也应属于验收配置。
这种面向现场的理解,是把设备能力变成客户价值的前提。

