
这份资料说明什么
以实际同步动作组合核对稳压电源、配电与线束,分别记录舵机端及控制器端电压。将启动、快速反向、保持负载和恢复供电作为不同情境,避免只测试单机空载。
适用条件
适用于位置型 PWM 舵机的整机集成,具体供电、脉宽与端点须匹配交付版本。
方案思路与配置
以实际同步动作组合核对稳压电源、配电与线束,分别记录舵机端及控制器端电压。将启动、快速反向、保持负载和恢复供电作为不同情境,避免只测试单机空载。
实施与核对要点
核对运行与堵转电流定义;测量瞬态压降;测试接收机复位、供电保护和失信号行为,保存完整配置版本。
技术边界
本页为典型集成方案,不代表已实施项目。测试应遵守供应方允许条件,不通过持续堵转验证极限。
- 原资料日期
- AXR 现有产品资料,原厂发布日期未明确标注
- 实际记录的结果
- 尚无该方案的本站项目实测记录,本页只提供配置与核对方法。
资料依据与核对入口
相关产品文件用于核对型号与参数;通用方法属于本站技术整理,不表示原厂逐字表述或项目实测结论。
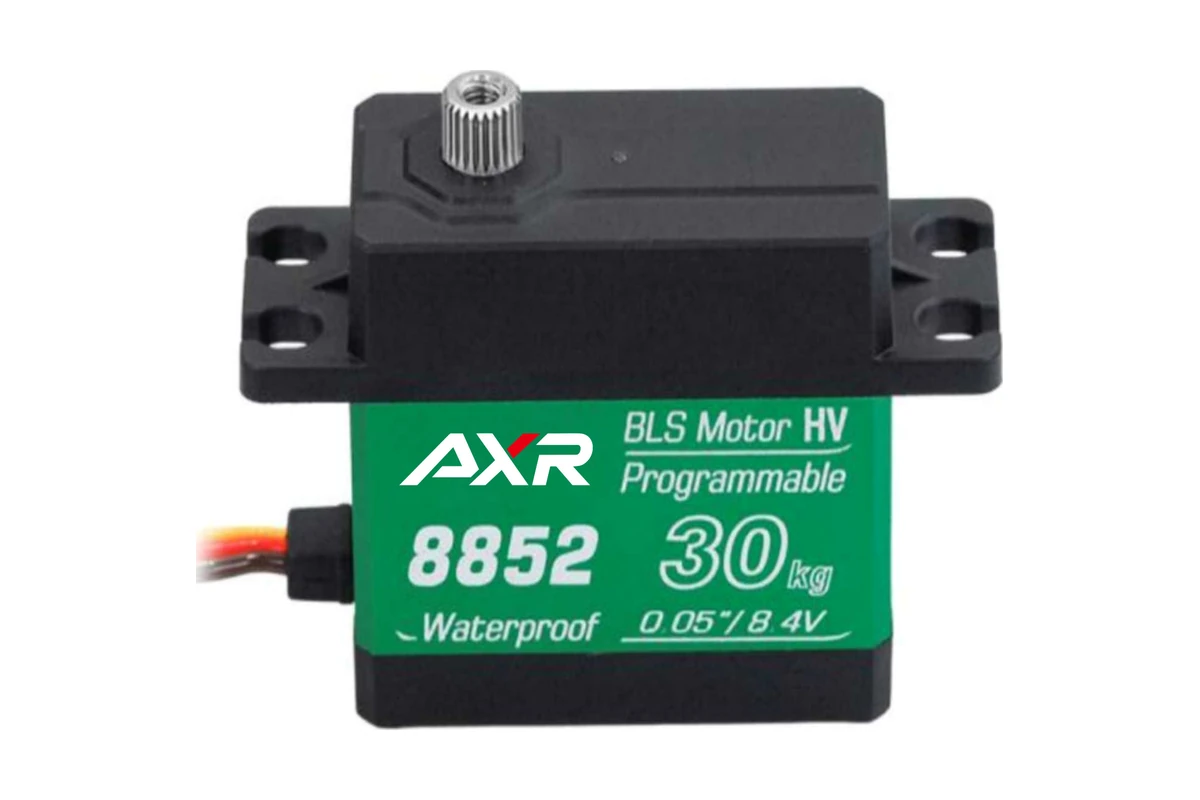
- AXR 8852 MG-D 标准舵机 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期
- AXR R9180 16.8V 大型/机器人舵机 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期
- AXR R9180 28V 大型/机器人舵机 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期